
[详讲]编码器校准|高精度编码器装调会翻车?这款内置Web的对准工具,30秒搞定纳米级校准
做精密运动控制的工程师可能都会遇到过这个痛点:编码器买回来,参数表上写着纳米级分辨率,装到设备上却怎么也跑不出标称精度。反复调间隙、对角度、查接线,半天过去了,信号条还是黄的。
问题往往不在编码器本身,而在装调过程缺乏可视化手段。传统对准工具只有几颗 LED 灯,红黄绿全靠猜,新手根本不知道信号差在哪里、差多少。
今天要拆解的 SmartPrecision II,就是 MicroE Systems(现属 Celera Motion)为 Mercury II 系列 MII5000/6000 编码器量身打造的一套内置 Web 对准与诊断软件。它把编码器装调从"凭经验"变成了"看数据",而且——不需要安装任何客户端。
一、打开浏览器就能用:它把服务器装进了对准工具
SmartPrecision II 不是一个需要你下载安装的 PC 软件,而是直接内置于 MII 5000/6000 对准工具电子系统中的网络服务器。

这意味着什么?你只需要一根网线,把对准工具连上电脑、局域网甚至广域网,然后在浏览器地址栏输入对准工具的 IP 地址,主界面就出来了。Windows、Mac、Linux 都不挑,有浏览器就行。
更实用的是,它支持安全远程连接。设备在车间,工程师在办公室,甚至在另一个城市,都能实时查看传感器状态、调整参数。多地点同步操作也不在话下,对于需要远程技术支持的场景非常友好。
主页面打开后,所有传感器状态一目了然——信号水平、位置、报警、零位、限位,全部集中在一个仪表盘式界面上。
二、信号监测:红黄绿背后的物理逻辑
SmartPrecision II 的信号水平以满量程百分比加条形图双重显示,四种状态对应四种颜色:

- 红色(上条)— 信号饱和
光强太大,传感器光电管超出线性区,无法正常工作。通常是读头离光栅太近。 - 绿色 — 信号良好
信号在最佳区间,传感器正常工作。 - 黄色 — 边缘信号
传感器还能工作,但信号强度低于预期,长期可靠性存疑,需要微调安装。 - 红色(下条)— 信号过低
光强太弱,同样无法正常工作。通常是间隙过大、角度偏差或光栅污染。
这里有个容易被忽略的细节:信号不是越强越好。光学编码器的核心是正弦/余弦两路信号的正交性,饱和会导致信号削顶失真,正交相位误差急剧增大,细分后的位置误差反而更大。所以红色上条(饱和)和红色下条(过低)都是故障状态,只有绿色区间才是正确的工作点。
除了信号强度,主界面还实时显示:
- 传感器位置
以用户自定义单位显示,支持一键重置,点击可进入单位配置。 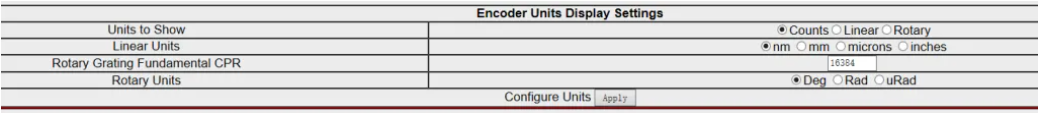
- 报警状态

文本框显示报警描述,多报警时显示"多个报警",点击进入详情页可查看并清除报警记录。 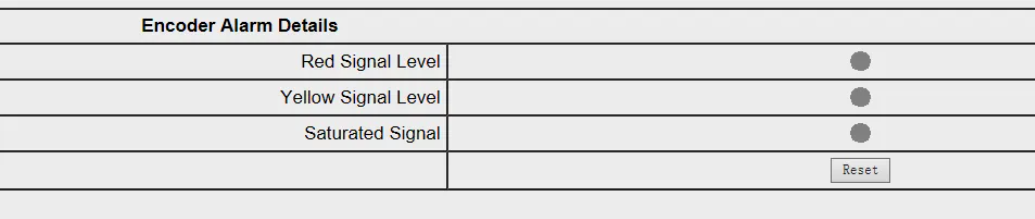
- 零位状态
检测到零位交叉时 LED 变绿并显示"零位交叉",高速移动时因页面刷新速率限制可能有延迟。 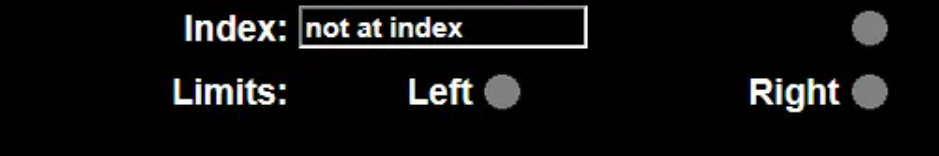
- 左右限值
检测到限值时 LED 变红,同样存在高速刷新延迟。
报警系统同样用绿/黄/红三色区分:绿色无警报,黄色对应信号等级报警,红色对应低电平或饱和报警。这套颜色体系贯穿整个软件,形成一致的视觉语言。
三、数据图表:李萨如圆才是校准的"金标准"
如果说信号条形图是"体检表",那数据图表就是"CT 扫描"。SmartPrecision II 提供三类核心图表,其中李萨如曲线图(Sincos 图)是整个校准流程的灵魂。
3.1 李萨如曲线图:一眼看穿信号质量
光学编码器的原始输出是正弦和余弦两路正交信号。把正弦值作为 X 轴、余弦值作为 Y 轴绘制在坐标系中,理想情况下应该是一个正圆——这就是李萨如圆。

为什么是圆?因为 sin²θ + cos²θ = 1,这是单位圆的方程。如果两路信号幅度相等、相位差严格 90°、没有直流偏移,画出来就是完美的圆。
现实中,由于增益失配、相位误差、直流偏移,原始信号(红色)往往是一个椭圆甚至更畸变的形状。SmartPrecision II 同时绘制未校正原始信号(红色)和校正后信号(绿色),两者叠加对比,校准效果一目了然。
用户可以选择绘制的信号类型和曲线持续时间。当只绘制单一信号时,更新速率提升一倍,适合需要高刷新率观察动态对准过程的场景。
3.2 信号强度图:随位置变化的全景视图
信号强度图显示信号强度(最大信号值的百分比向量和)随位置变化的关系。这张图的价值在于发现局部问题——如果光栅某一段有污染、划痕或安装不平,信号强度会在对应位置出现凹陷。条形图只能看当前点,信号强度图能看整条行程。
图表缓冲区满后自动清除并重置位置缩放,重新开始绘制。

3.3 位置与速度曲线图:动态性能的直观判断
显示位置和速度随时间变化的关系,支持选择信号类型和时间范围。这张图常用于调试运动过程中的速度平稳性、定位过冲等问题。同样,单信号绘制时刷新率翻倍。

四、传感器配置:每一个参数都能在浏览器里调
在"传感器状态与设置"区域,SmartPrecision II 提供了完整的参数配置能力,所有设置都通过网页交互完成:

|
|
|
|---|---|
| 序列号 |
|
| 输出类型 |
|
| 插值 |
|
| 分辨率 |
|
| 频率 |
|
| 低通滤波器 |
|
| 光栅类型 |
|
| 对准模式状态 |
|
| 校准状态 |
|
这里特别提一下低通滤波器的设置逻辑。很多人以为滤波越强越好,实际上低通滤波会引入相位滞后,在高速运动时会造成跟随误差。正确的做法是:先在无滤波状态下观察信号噪声水平,再逐步提高截止频率,找到噪声可接受且动态性能不受影响的平衡点。
五、校准与对准:GOP 校准到底在修什么

校准是 SmartPrecision II 的核心功能,也是区别于普通对准工具的关键。软件支持多种校准类型,通过复选框组合执行。
5.1 对准模式:关掉 AGC,用李萨如圆说话
点击 Turn 按钮进入对准模式,两个限位 LED 持续闪烁。此时传感器的自动增益控制(AGC)关闭,激光电流恢复出厂默认值。
为什么要关 AGC?因为 AGC 会自动调节增益来维持信号幅度,相当于"自动美化"信号,让你看不出安装偏差。关掉 AGC 后,李萨如圆的振幅直接反映光学对准质量——圆越大越圆,对准越好。这时候配合李萨如曲线图、信号电平监测器或传感器上的 LED,就能进行精准的物理对准。
Mercury II 系列本身具备 ±2° 的宽对准容差,配合软件可视化,官方标称可在 30 秒内完成传感器对准。
5.2 GOP 校准:修正增益、偏移、相位三大误差
GOP 是 Gain(增益)、Offset(偏移)、Phase(相位)的缩写。这三个参数是正弦/余弦信号误差的三大来源:
- 增益失配(Gain Mismatch)
:正弦和余弦两路信号幅度不一致,李萨如圆变成椭圆。 - 直流偏移(Offset)
:信号中心不在原点,李萨如圆整体偏移。 - 相位误差(Phase Error)
:两路信号相位差不是严格的 90°,李萨如圆变成倾斜椭圆。
GOP 校准通过在一个 20μm 光栅周期内移动传感器,采集大量数据点,计算出修正系数并写入传感器。校准后,每个周期内的测量精度显著提升,李萨如圆从红色畸变椭圆变成绿色正圆。
5.3 零位校准:消除多重零位
零位信号用于建立绝对位置参考。如果零位电路未校准,可能在一个周期内出现多个零位脉冲,导致回零不确定性。零位校准将零位电路调整至最佳状态,确保零位性能稳定可靠。
5.4 限值设置与极性配置
左右限值校准将限值电路设定在最佳水平,确保行程端点检测稳定可靠。软件还支持:
- 极性反转
点击 Swap 按钮可切换 Left/Right 标识方向,适应不同安装方向。 - 限值使能/禁用
不需要限值功能时可禁用限值电路。 - 有效电平配置
通过 toggle 按钮将输出端口设为低电平有效或高电平有效。
5.5 光栅类型选择
校准时需选择光栅类型:
- 线性/旋转扇区
线性光栅或部分旋转光栅(扇区) - 360° 旋转式
全旋转式光栅
校准控制提供开始、停止、重置三个操作。重置会将所有校准参数恢复出厂默认值,执行前需确认。校准过程中,状态框会实时显示各步骤进度和操作指引。
总结
精密编码器的性能,一半靠芯片和光学设计,另一半靠装调和校准。SmartPrecision II 的价值不在于功能多花哨,而在于它把"装调"这件事从黑箱变成了白盒——每一个信号、每一次校准、每一个参数,都看得见、调得了、查得到。对于追求纳米级精度的运动控制系统来说,这种确定性,比什么都重要。